PhD Student Projects
ProAct-VLM: Pre-Failure Vision-Language Task Replanning with Continuous Perception Feedback
About the project
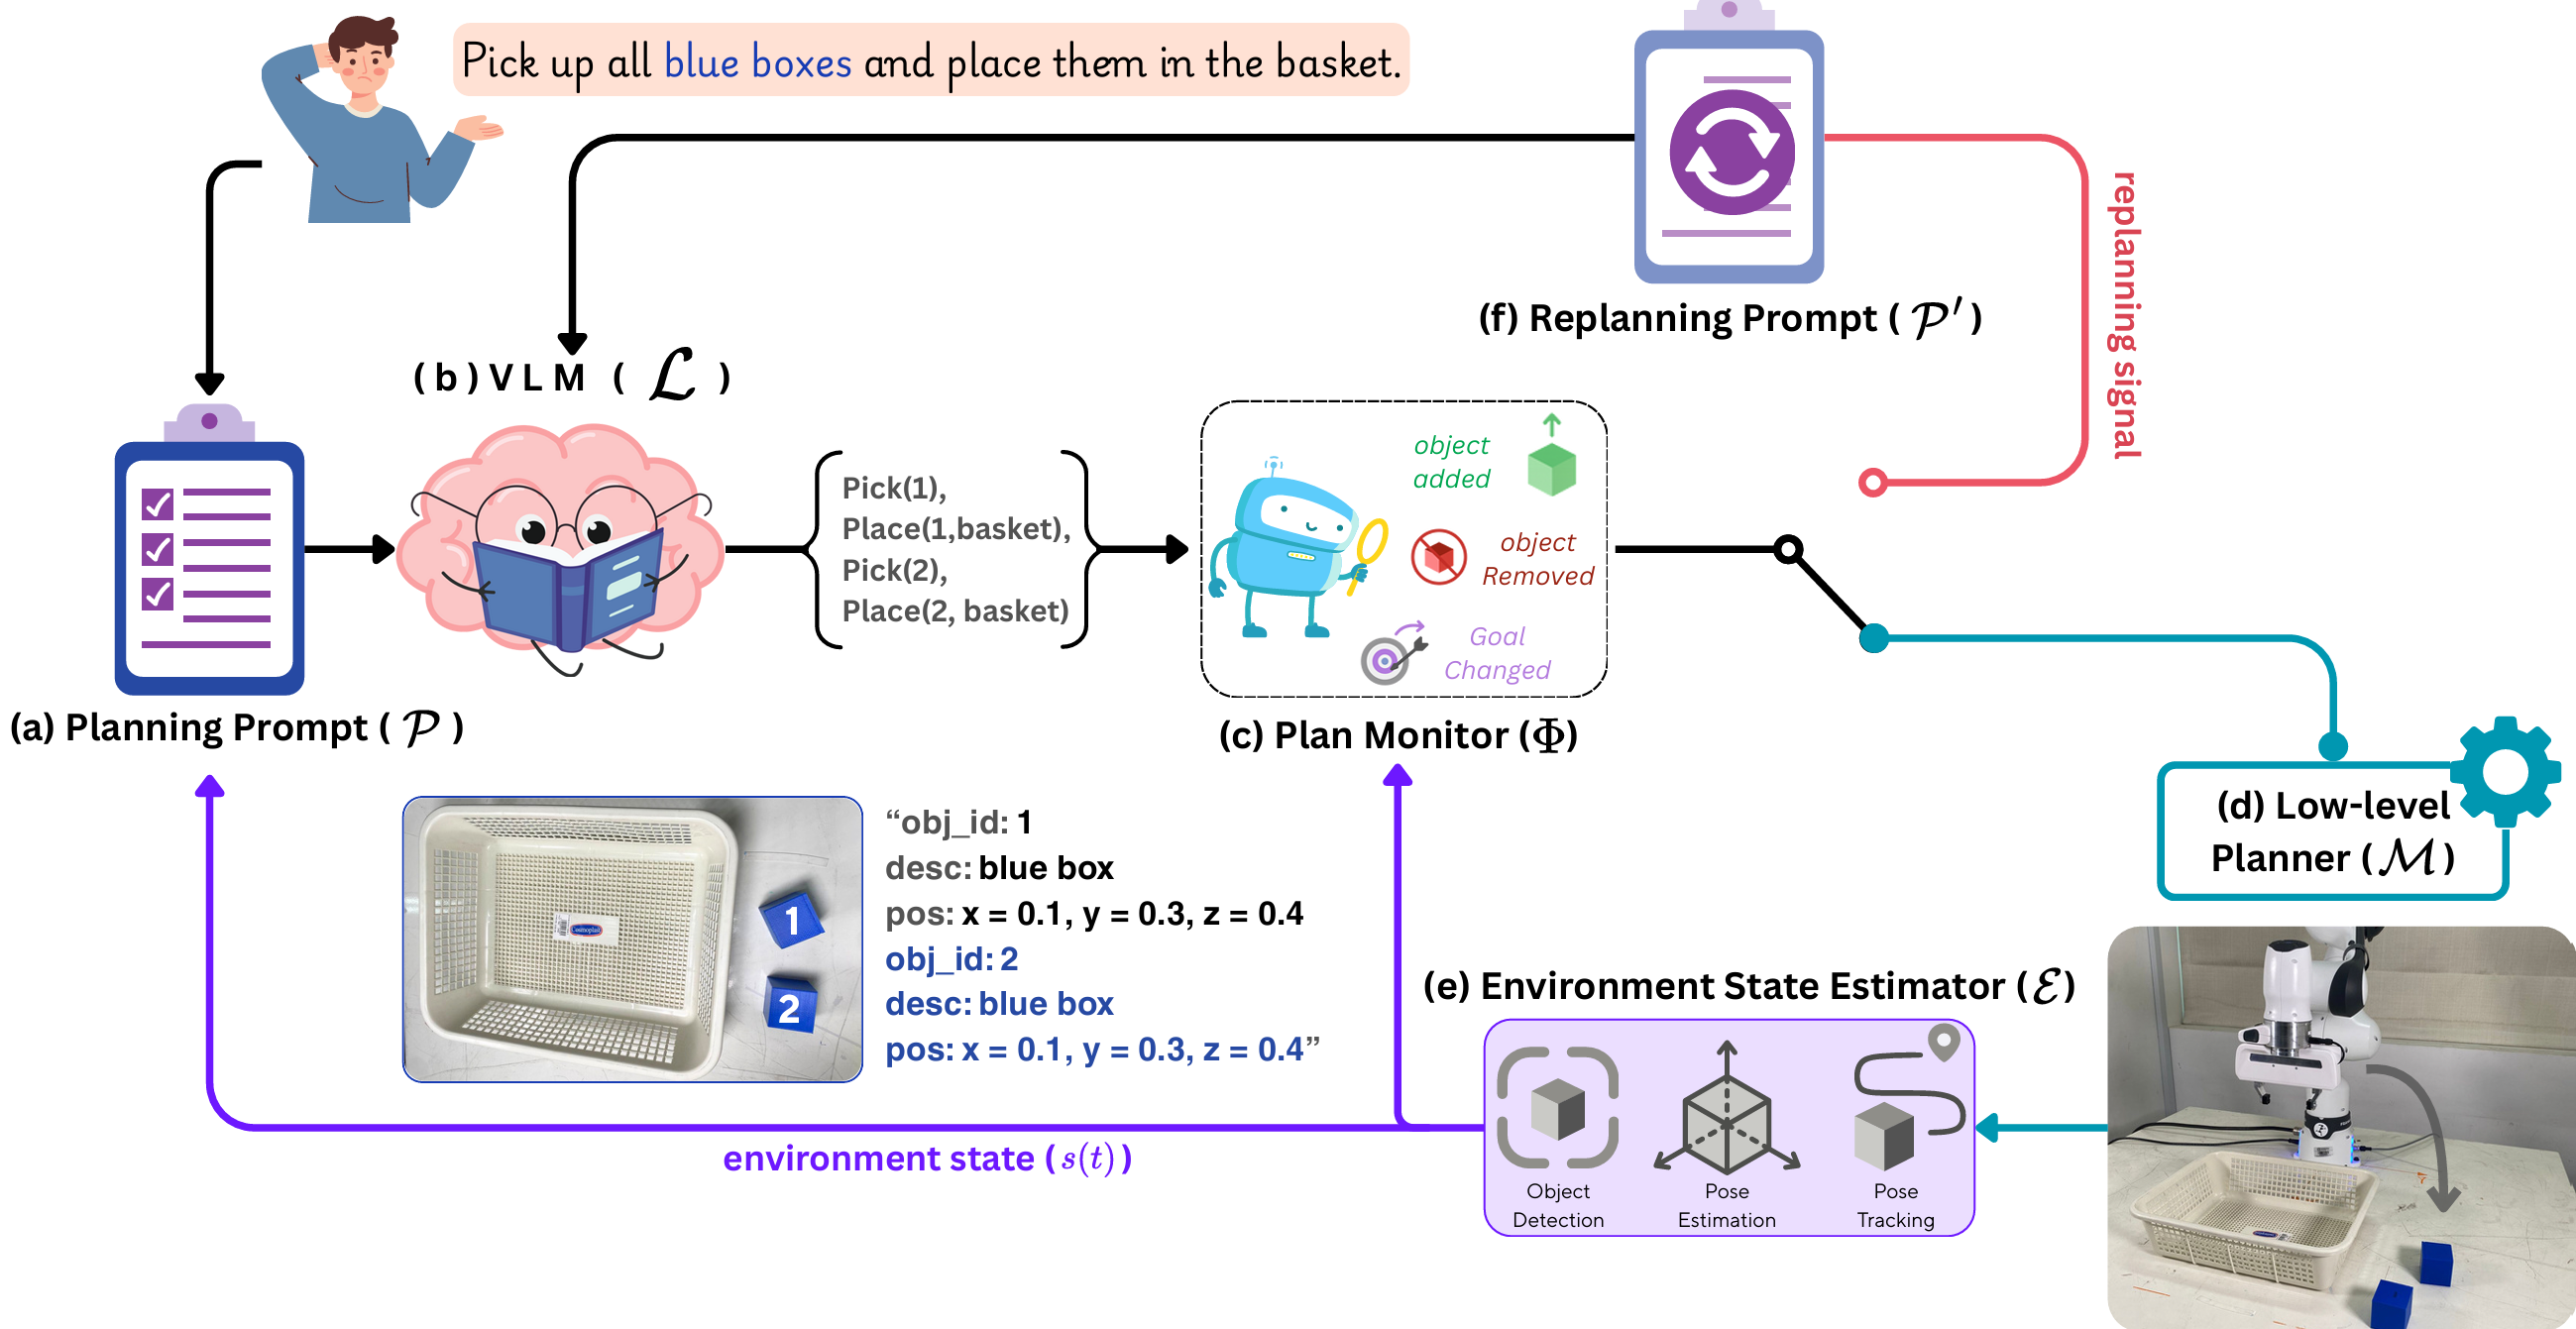
ProAct-VLM is an adaptive task-planning framework for dynamic, long-horizon robotic manipulation. It integrates Vision-Language Models with a real-time perception–feedback loop to continuously monitor environmental changes and trigger replanning before failures occur. Evaluations across multiple VLM backbones demonstrate improved task success rates, adaptability, and execution efficiency compared with reactive planning approaches.