Research Projects
HumaRipe: A See-Then-Touch Vision–Tactile Cascade for Robotic Tomato Ripeness Assessmenton a Humanoid Mobile Manipulator
About the project
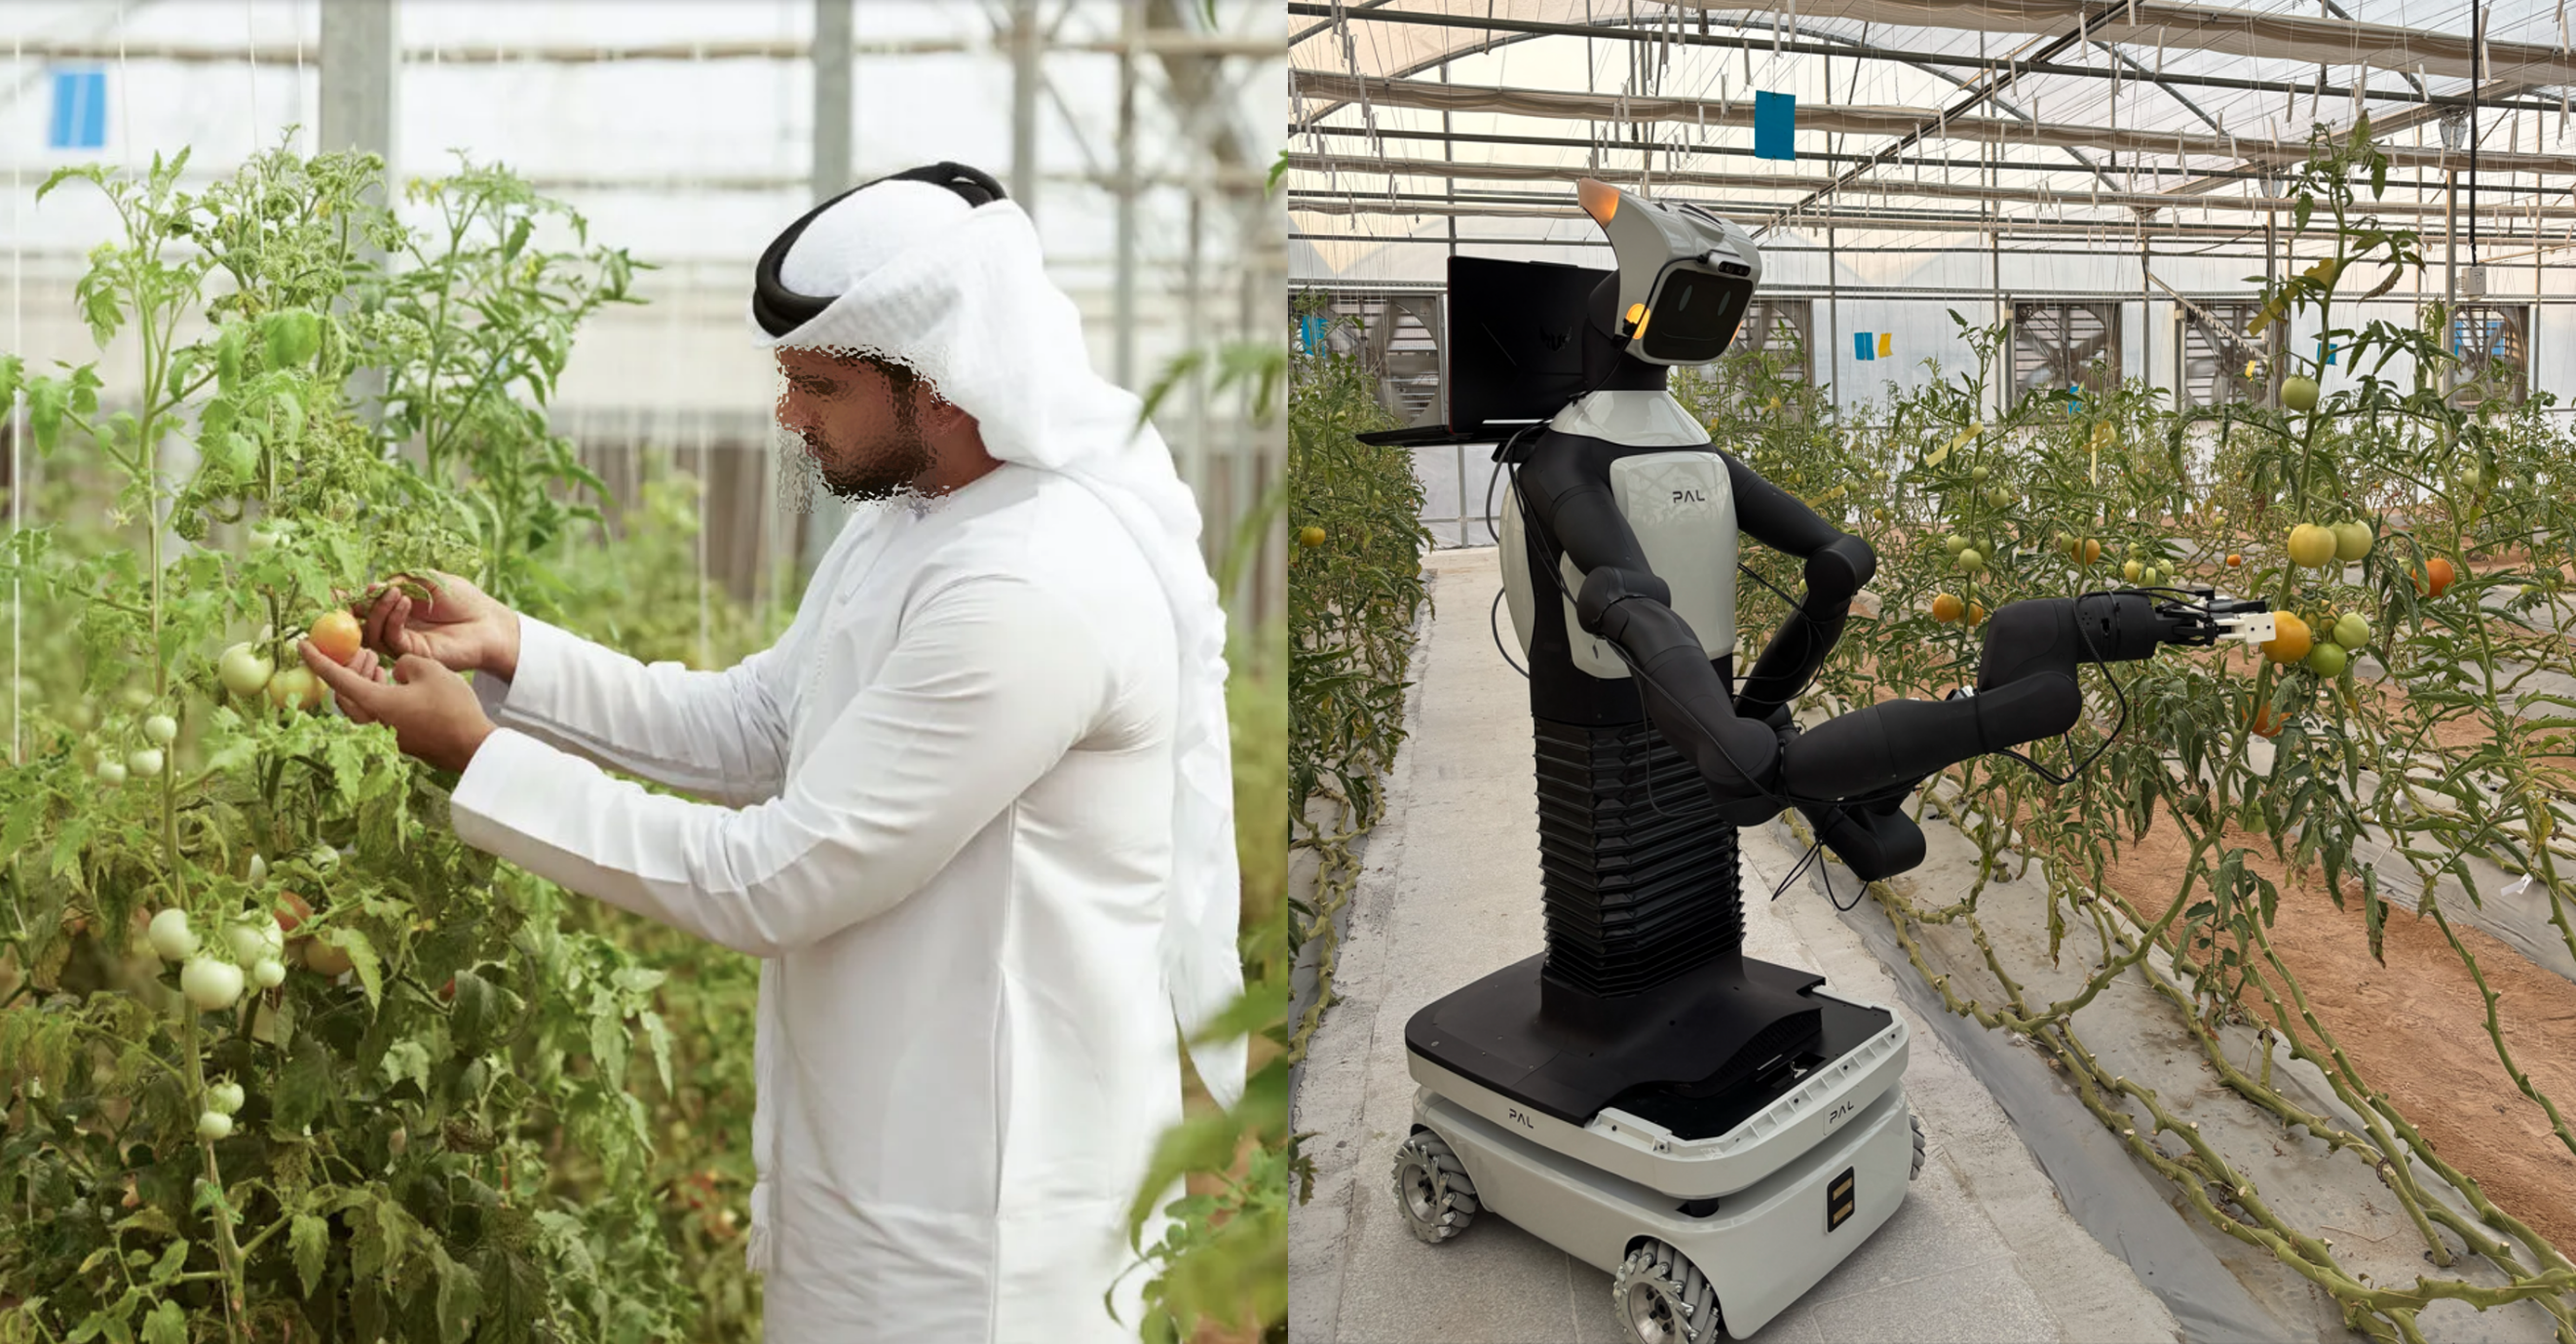
HumaRipe presents a humanoid mobile manipulation framework for autonomous tomato ripeness assessment in greenhouses. A see-then-touch cascade first uses RGB-D vision to locate and estimate fruit maturity, then dual-arm tactile interaction verifies ripeness. Omnidirectional mobility, LiDAR, and onboard cpu computing enable human-like perception, navigation, inspection, and reliable harvesting decisions.